Hardware
 Aplicación Web
 Inteligencia Artificial
 Realidad VirtualRobótica
GEMM
Software y teleoperación para la robótica industrial
Acerca del proyecto
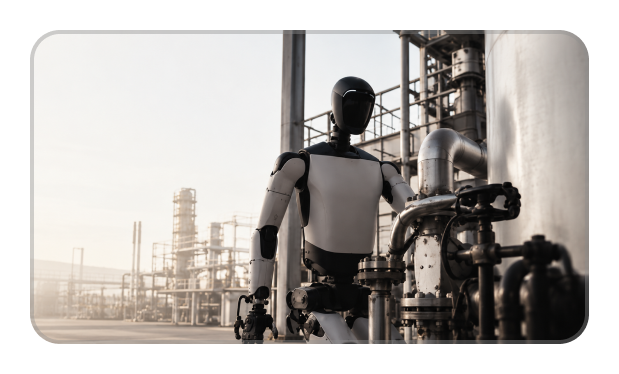
GEMM es un proyecto de robótica industrial que desarrolla una plataforma de software para conectar percepción, mapeo, control y autonomía progresiva en robots comerciales. Su objetivo es reducir la exposición de personas a tareas repetitivas o riesgosas, permitiendo inspeccionar instalaciones y avanzar hacia la operación de equipamiento industrial.
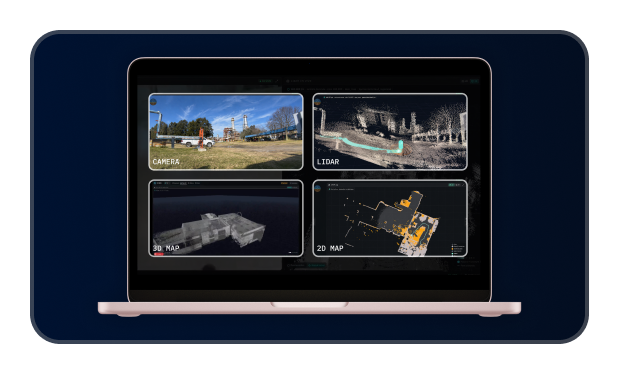
El desarrollo actual se centra en el robot humanoide Unitree G1 EDU e incluye mapeo del entorno en 2D y 3D, una aplicación web para visualizar información del robot y teleoperación de manos y brazos mediante realidad virtual. También se están integrando módulos de inteligencia artificial para detectar objetos y leer instrumentos. La navegación entre puntos está validada en simulación, mientras que la inspección autónoma y la manipulación de válvulas continúan en desarrollo.
El proyecto contempla una prueba de concepto con YPF orientada a la inspección y operación de válvulas y medidores en entornos industriales.
Estudiantes
Tutores
Vistas y prototipos